Arguments de vente
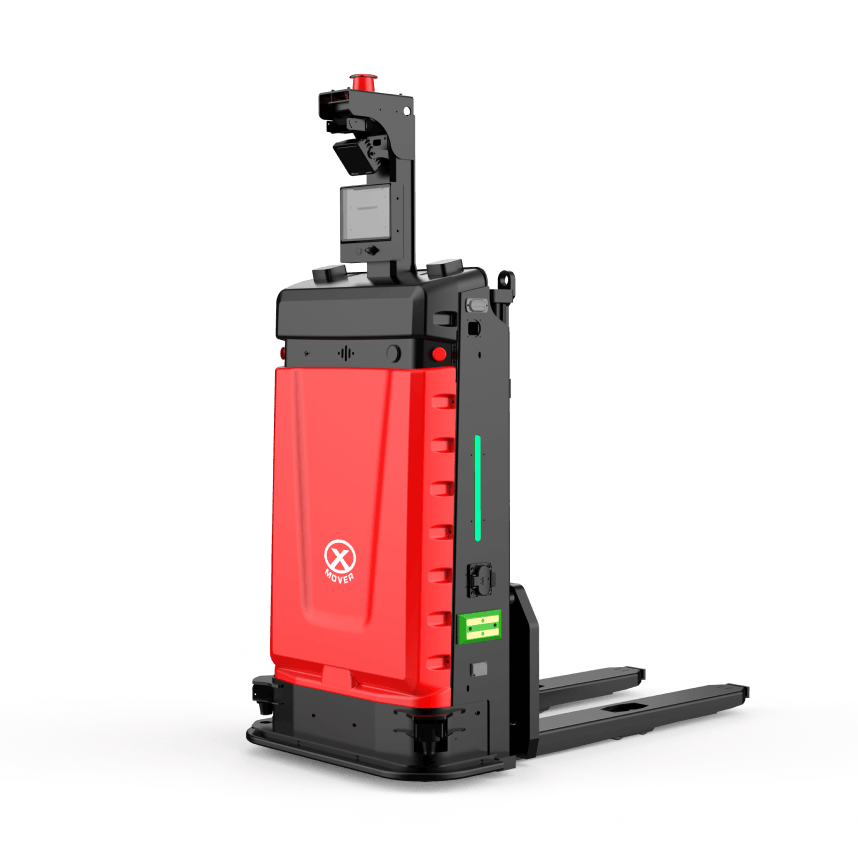
Adapté aux scénarios de gerbage à capacité de charge élevée, charge maximale 2 t, levée 3 m
Batterie 205 Ah en standard, autonomie prolongée

|
Paramètres de base |
||||
|
1.1 |
Marque |
|
|
EP Equipment |
|
1.2 |
Modèle |
|
|
XS2201 |
|
1.3 |
Mode de conduite |
|
|
Conduite à pied |
|
1.4 |
Poids propre |
|
kg |
1360 |
|
1.5 |
Capacité de charge |
Q |
kg |
2000 |
|
1.6 |
Mode de guidage |
|
|
SLAM laser / réflecteurs |
|
1.7 |
Mode de communication |
|
|
Wi-Fi / 5G |
|
1.8 |
Précision de positionnement |
|
mm |
±10 |
|
Paramètres de la batterie |
||||
|
2.1 |
Tension nominale / capacité nominale |
|
V/Ah |
24/205 |
|
2.2 |
Type de batterie |
|
|
Lithium-fer-phosphate |
|
2.3 |
Poids de la batterie |
|
kg |
62 |
|
2.4 |
Autonomie |
|
h |
8-9 |
|
Dimensions du châssis |
||||
|
3.1 |
Longueur / largeur / hauteur hors tout |
l1/b1/h1 |
mm |
2160/962/2162 |
|
3.2 |
Distance d'axe de charge |
C |
mm |
600 |
|
3.3 |
Longueur de charge |
X |
mm |
755 |
|
3.4 |
Empattement |
y |
mm |
1507 |
|
3.5 |
Longueur jusqu'au plan vertical des fourches |
l2 |
mm |
992 |
|
3.6 |
Dimensions des fourches |
s/e/l |
mm |
60/190/1150 |
|
3.7 |
Largeur extérieure des fourches |
b5 |
mm |
570/600/685 |
|
3.8 |
Hauteur des fourches abaissées |
h13 |
mm |
86 |
|
3.9 |
Hauteur de levée |
h3 |
mm |
3000 |
|
3.10 |
Déplacement du mât |
l4 |
mm |
- |
|
Performances dynamiques |
||||
|
4.1 |
Vitesse de déplacement, en charge / à vide |
|
m/s |
1/1.5 |
|
4.2 |
Pente maximale franchissable, en charge / à vide |
|
% |
6/10 |
|
4.3 |
Capacité de franchissement de fossés |
|
mm |
≤20 |
|
4.4 |
Rayon de braquage |
|
mm |
1786 |
|
Exigences de couloir |
||||
|
5.1 |
Largeur de couloir en marche avant/arrière (palette 1200 x 1000 mm) |
Ast |
mm |
1200 |
|
5.2 |
Largeur de couloir pour virage à angle droit (palette 1200 x 1000 mm) |
Ast |
mm |
2160 |
|
5.3 |
Largeur de couloir pour prélèvement/dépose d'un seul côté (palette 1200 x 1000 mm) |
Ast |
mm |
2604 |
|
Sécurité de conduite |
||||
|
6.1 |
Bouton d'arrêt d'urgence permanent |
|
|
Des deux côtés |
|
6.2 |
Alerte sonore et lumineuse |
|
|
Module vocal + feu linéaire |
|
6.3 |
Protection de sécurité avant |
|
|
Laser d'évitement d'obstacles 270° en partie inférieure + caméra 3D orientée vers le bas en partie supérieure |
|
6.4 |
Protection de sécurité arrière |
|
|
Cellule photoélectrique en bout de fourche + Protection mécanique anticollision |
|
6.5 |
Protection de sécurité latérale |
|
|
- |
|
6.6 |
Bande de protection par contact mécanique |
|
|
Partie inférieure avant + partie inférieure latérale |
|
6.7 |
Détection de positionnement de palette |
|
|
Base des fourches arrière |
Ce qui précède est une présentation du produit. Les tableaux présentés peuvent contenir des configurations non standard. En cas d'améliorations de l'apparence, des paramètres techniques ou des configurations, nous nous efforçons de mettre à jour la documentation dès que possible. Cependant, dans certains cas, ces informations peuvent ne pas correspondre aux toutes dernières évolutions. Veuillez contacter notre responsable commercial pour confirmation avant de passer commande.
|
Tableau des options |
||
|
7.1 |
Batterie |
*24V/205Ah |
|
7.2 |
Chargeur |
*Chargeur externe 24V-50A**Chargeur externe 24V-50A |
|
7.3 |
Borne de recharge automatique |
**Chargeur automatique 24V-100A |
|
7.4 |
Feux d'avertissement |
*Feu d'avertissement de zone *Clignotant *Feu linéaire **Feu tricolore |
|
7.5 |
Protection de sécurité avant |
*Double laser, portée 270° *Caméra 3D |
|
7.6 |
Détection en bout de fourche arrière |
*Cellule photoélectrique en bout de fourche **Caméra en base de fourche **Laser en base de fourche |
|
7.7 |
Mode d'interaction |
*Écran embarqué **Boutons embarqués |
|
Note : * Équipement standard ** Option |
||