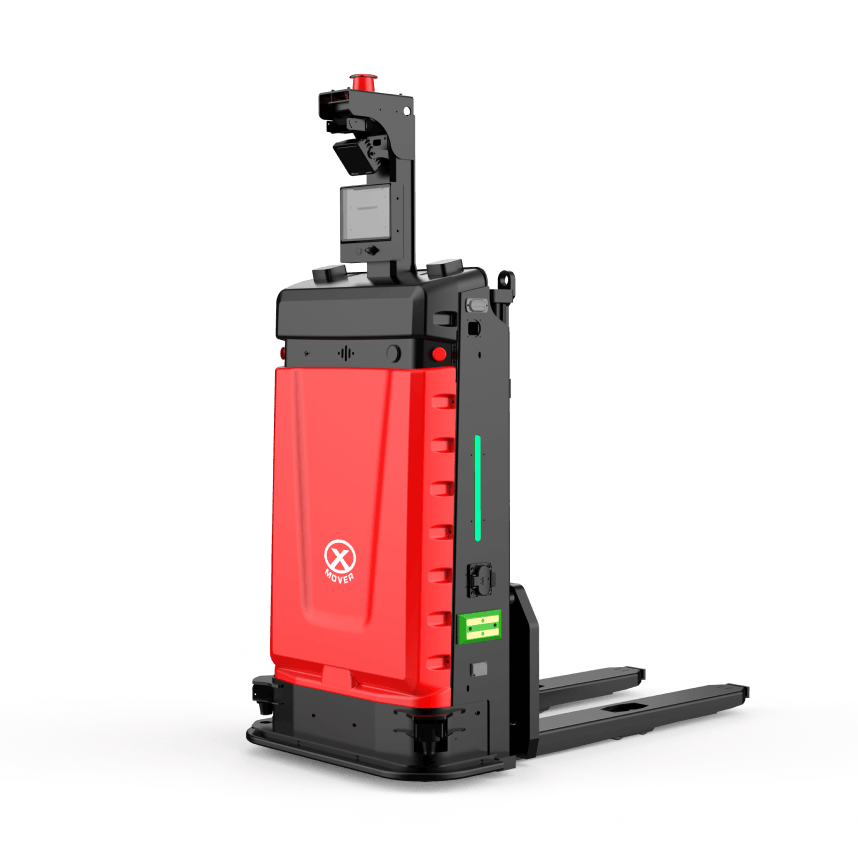
Robot de manutention à élévation par insertion XCD031
Présentation
Paramètres du produit
|
Paramètres de base |
||||
|
1.1 |
Marque |
|
|
EP Equipment |
|
1.2 |
Modèle |
|
|
XCD031 |
|
1.3 |
Mode de conduite |
|
kg |
Télécommande à timon |
|
1.4 |
Poids propre |
|
kg |
150 |
|
1.5 |
Capacité nominale |
Q |
|
300 |
|
1.6 |
Mode de guidage |
|
|
SLAM laser / QR code |
|
1.7 |
Mode de communication |
|
mm |
Wi-Fi |
|
1.8 |
Précision de positionnement |
|
|
±10 |
|
Paramètres de la batterie |
||||
|
2.1 |
Tension / capacité nominale de la batterie |
|
V/Ah |
48/20 |
|
2.2 |
Type de batterie |
|
|
Lithium Fer Phosphate (LFP) |
|
2.3 |
Poids de la batterie |
|
kg |
10 |
|
2.4 |
Autonomie |
|
h |
8 |
|
Dimensions du châssis |
||||
|
3.1 |
Longueur / largeur / hauteur totale |
l1/b1/h1 |
mm |
780/550/250 |
|
3.2 |
Longueur / largeur de la surface de support utile |
l2/b2 |
mm |
730/495 |
|
3.9 |
Hauteur de levée |
h2 |
mm |
60 |
|
Performances de déplacement |
||||
|
4.1 |
Vitesse de déplacement, en charge / à vide |
|
m/s |
1.8/2 |
|
4.2 |
Pente maximale franchissable, en charge / à vide |
|
% |
5/5 |
|
4.3 |
Capacité de franchissement de dénivellation |
|
mm |
25 |
|
4.4 |
Rayon de rotation sur place |
|
mm |
820 |
|
Exigences de couloir |
||||
|
5.1 |
Largeur de circulation en ligne droite avant/arrière |
|
mm |
750 |
|
5.2 |
Largeur de virage à angle droit |
Da |
mm |
1020 |
|
5.3 |
Largeur de double voie |
|
mm |
1490 |
|
5.4 |
Largeur d'entrée minimale du rack |
|
mm |
650 |
|
Sécurité de conduite |
||||
|
6.1 |
Bouton d'arrêt d'urgence permanent |
|
|
Avant / arrière |
|
6.2 |
Alerte sonore et lumineuse |
|
|
Module vocal + témoin lumineux |
|
6.3 |
Protection de sécurité avant |
|
|
Laser d'évitement d'obstacles à 360° en diagonale en partie inférieure |
|
6.4 |
Bande de protection anti-collision mécanique |
|
|
Partie inférieure avant + partie inférieure arrière |
Ce qui précède est une présentation du produit. Les tableaux et schémas peuvent contenir des configurations non standard. En cas d'améliorations concernant l'apparence, les paramètres techniques ou la configuration, nous nous efforçons de mettre à jour la documentation en temps utile. Toutefois, dans certains cas, ces informations peuvent ne pas correspondre à la version la plus récente. Veuillez contacter votre chargé d'affaires pour confirmation avant de passer commande.
|
Tableau des options |
||
|
7.1 |
Batterie |
*48V/20Ah |
|
7.2 |
Chargeur |
*Chargeur externe 48V-15A |
|
7.3 |
Borne de charge automatique |
**Borne de charge automatique 48V-18A |
|
7.4 |
Lidar avant gauche |
*Furui H1 **Furui C200 |
|
7.5 |
Lidar arrière droit |
*Furui H1 **Furui C200 |
|
7.6 |
Caméra avant |
**Bopai Optoelectronics **Intel |
|
Remarque : * équipement standard ** option |
||
Autres Produits

Robot de gerbage à dos mince XS1152

Robot de manutention à élévation par insertion XCD061

Robot de manutention grande vitesse pour logistique XPL201P

Robot de manutention à dos mince XP1201

Robot de manutention intelligent point à point XP1151

Chariot de manutention automatique à conducteur à pied XPG151

Robot de manutention à élévation par insertion XCD101/151

XCD0051 Robot mobile de manutention à levage par dessous de 50 kg

Chariot de manutention intelligente AI XPA152

Gerbeur à contrepoids XSC151/201

Robot de gerbage à capacité de charge élevée XS2201