Le premier robot humanoïde d'ASUS (Taïwan, Chine) entre en phase de validation sur une ligne de production électronique
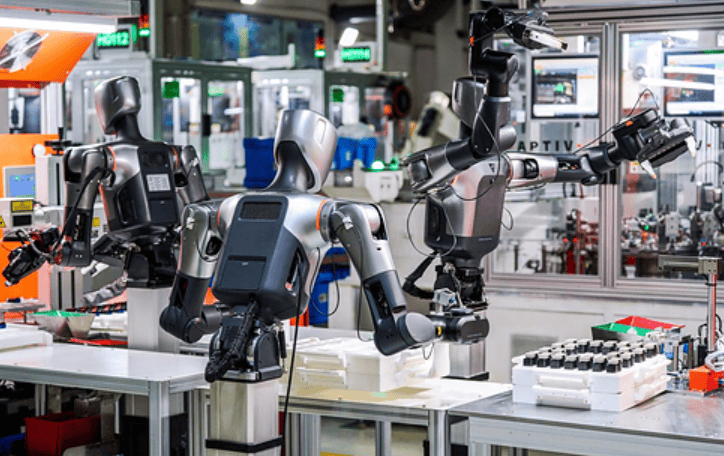
fr.wedoany.com Rapport : Le 13 novembre, ASUS (Taïwan, Chine) a dévoilé les avancées du développement et des tests en usine de Gallop, son premier robot humanoïde. Ce robot a été intégré dans une usine de services de fabrication électronique (EMS) du groupe ASUS, où il effectue des tâches de production réelles sur un poste d'emballage d'accessoires pour cartes mères, principalement le tri et l'emballage de 15 types de petits accessoires expédiés avec les cartes mères. Le cycle opératoire par unité sur ce poste est d'environ 20 secondes ; ASUS s'est fixé pour objectif d'accomplir l'opération en 20 secondes avec un taux de réussite de 99,5 %.
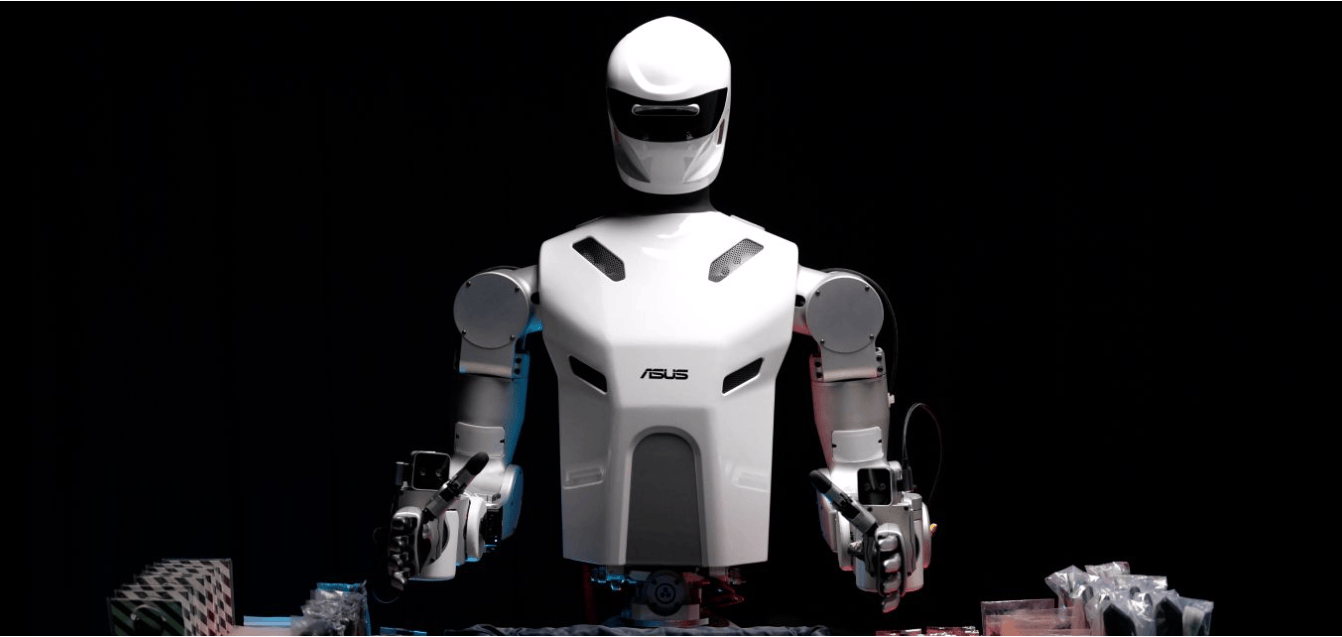
Gallop adopte actuellement une structure à base fixe et double bras robotique, principalement pour des opérations de préhension, de déplacement et de placement. Sa première tâche présente une certaine difficulté technique : parmi les 15 types d'accessoires figurent des pièces de petite taille conditionnées dans des sachets transparents souples, ce qui exige du robot qu'il identifie différents objets et réalise une préhension précise ainsi qu'un emballage par catégorie. Contrairement aux bras robotiques industriels à programme fixe, cet équipement combine reconnaissance visuelle, apprentissage par démonstration humaine et planification de tâches afin de s'adapter aux exigences opératoires des différents composants du poste.
L'entraînement du robot suit un processus en plusieurs étapes : dans un premier temps, les opérations réelles sont enregistrées à l'aide de caméras portées par des ouvriers expérimentés de l'usine, puis utilisées pour l'entraînement du modèle avec l'accord des employés ; ensuite, un système de simulation génère différents scénarios opératoires, et des séances de téléopération sont réalisées avec un casque de réalité virtuelle et des gants. Le robot repose en interne sur une architecture à quatre niveaux — planification, supervision, compétences et contrôle — assumant respectivement la décomposition des tâches, la vérification de l'exécution, les actions de préhension et le contrôle des mouvements mécaniques.
Gallop embarque la plateforme de calcul NVIDIA Jetson AGX Thor et exécute un logiciel robotique standard. ASUS a conçu lui-même le corps du robot ainsi que la main dextre dotée de capacités de perception tactile ; les composants génériques tels que les moteurs sont fournis par des sous-traitants externes. À ce stade, le robot reste principalement affecté à des tâches de préhension sur poste fixe ; il est prévu d'ajouter ultérieurement un châssis mobile et d'achever l'intégration de la main dextre développée en interne.
ASUS a lancé le projet Gallop au début de l'année 2026, prévoit des pilotes chez les clients en 2027 et une présentation de l'équipement au Computex Taipei 2027, avec un objectif de commercialisation au second semestre 2028. La fabrication électronique constitue le premier marché d'application ; des applications dans les hôpitaux et les établissements de services sont également envisagées par la suite.
Produits Associés

Barrière d'huile d'étanchéité élastique composite
Baoding Xianqi Power Equipment Technology Co., Ltd.
Câble résistant à la torsion pour robot, isolation élastomère thermoplastique blindé à paires torsadées, gaine PUR
Shanghai Jinyou Jinhong Intelligent Electric Co., Ltd.
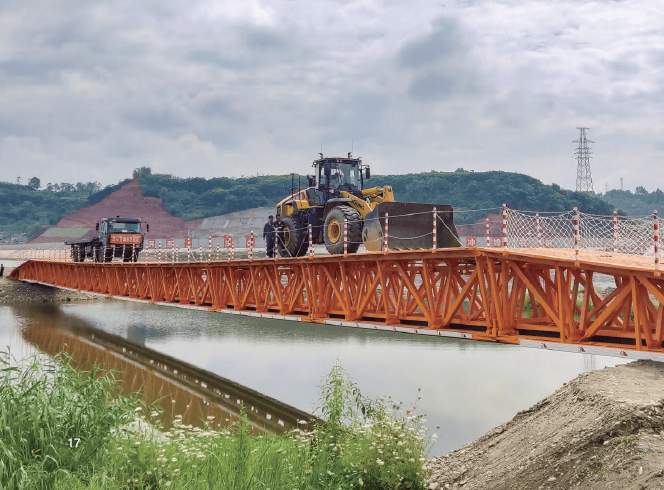
Série de ponts mécanisés : pont mécanisé de 81 m
China Harzone Industry Corp., Ltd.
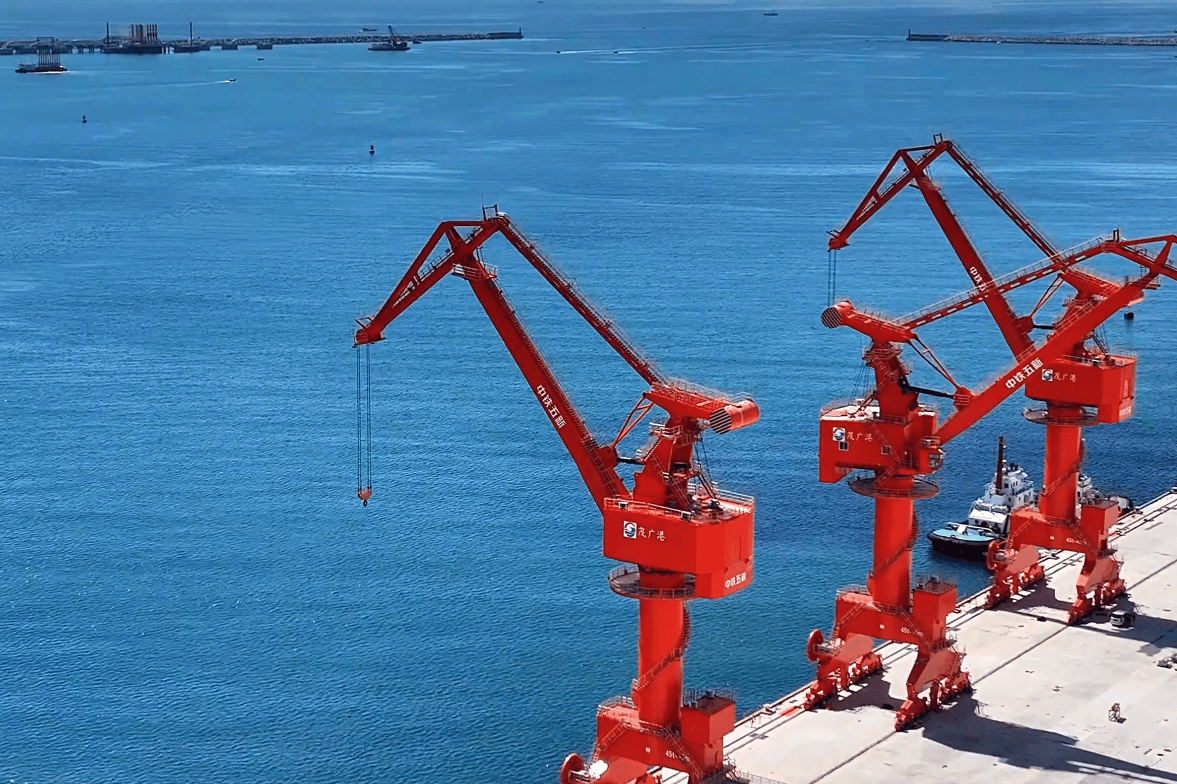
Grue portuaire multifonctionnelle
Hunan China Railway WUXIN Heavy Industry Co., Ltd.
Robinet à tournant sphérique-Acier forgé entièrement soudé
Zigong Zigao Valve Co., Ltd.
Compresseur de gaz haute pression de type L
Chongqing Rongneng Mechanical&Electrical Equipment Co., Ltd.
CAP1400 Débitmètre à tube de Venturi pour l'eau d'alimentation principale
Jiangsu Hongda Instrument Technology Co., Ltd.