Hesai Technology (Chine) s'associe à Ropedia pour développer des produits de données d'intelligence incarnée
fr.wedoany.com Rapport : Le 16 novembre, Kosmo, le moteur de données du monde tridimensionnel de Hesai Technology (Chine), et Ropedia, société d'infrastructure d'IA physique, ont conclu un partenariat stratégique. Les deux parties mèneront conjointement une production à grande échelle de données du monde réel de haute qualité, couvrant la collecte de données spatiales, le traitement structuré, la livraison standardisée et la validation de modèles. Le projet de recherche Ropedia Xperience 2, soutenu conjointement par les deux parties, a été publié le 12 novembre, formant un jeu de données comprenant 1589 scènes de numérisation tridimensionnelle, 74 tâches de manipulation et 4230 enregistrements à la première personne, pour une durée totale d'enregistrement de 131 heures.
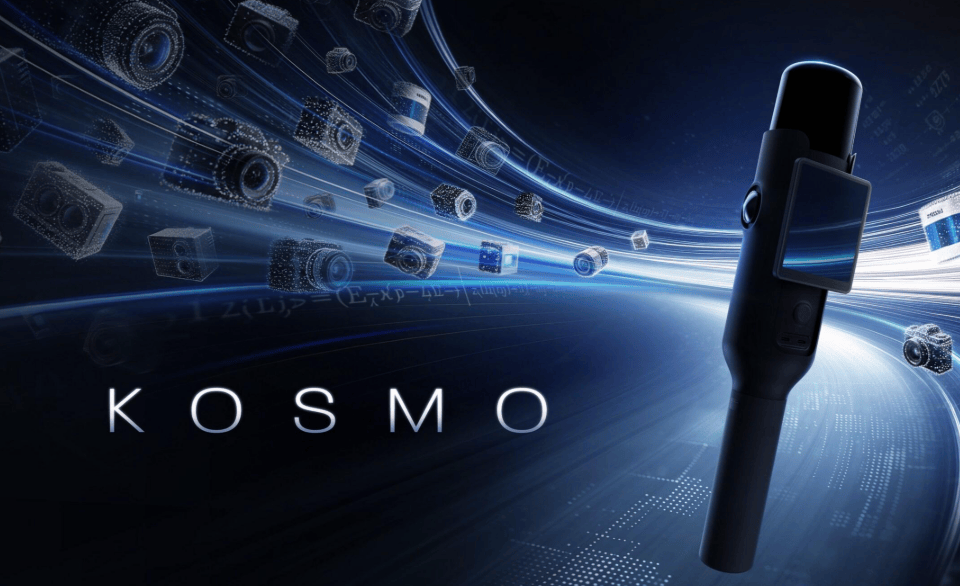
Cette collaboration définit clairement la répartition technique entre les deux parties. Kosmo est responsable de la collecte de données spatiales en environnement réel et de la reconstruction tridimensionnelle ; Ropedia, via HOMIE Gen2 et Experience Engine, réalise l'enregistrement des actions, la reconstruction en quatre dimensions et l'annotation sémantique, en associant les informations géométriques spatiales aux données de comportement opérationnel humain, afin de produire des données multimodales destinées à l'entraînement et à l'évaluation des modèles d'intelligence incarnée.
Les 1589 scènes tridimensionnelles du projet Ropedia Xperience 2 ont toutes été numérisées par Kosmo One et alignées de manière unifiée avec les enregistrements d'opérations dynamiques. L'équipe de recherche a validé quatre voies de réutilisation des données : la conversion de scènes réelles en environnements de simulation interactifs, la redirection des actions humaines en trajectoires de mouvement robotique, la génération de données comportementales robotiques par téléopération virtuelle, ainsi que la génération automatique de trajectoires de tâches à longue séquence temporelle.
Le projet de recherche a également mené des évaluations de modèles portant sur l'estimation de profondeur, la détection d'objets tridimensionnels et les tâches d'intelligence spatiale. L'équipe de recherche intègre la modélisation d'environnements réels et l'enregistrement des comportements humains dans un même système de données, en utilisant les données de scènes et d'opérations collectées pour soutenir l'entraînement des politiques robotiques, les tests en simulation et l'évaluation des performances des modèles.
Les deux parties prévoient de fournir des produits de données spatiales multimodales aux équipes mondiales de recherche et développement de grands modèles, de modèles de manipulation mobile incarnée et de modèles du monde, et d'ajuster les processus ultérieurs de collecte et de livraison en fonction des problèmes identifiés lors de l'entraînement et de la validation des modèles.
Produits Associés


Tablette PC industrielle robuste 10 pouces Win10 Win11 Pro Intel N100 16+512 Go IP67 4G avec code-barres NFC RJ45 et station d'accueil
Highton Electronics Co., Ltd.
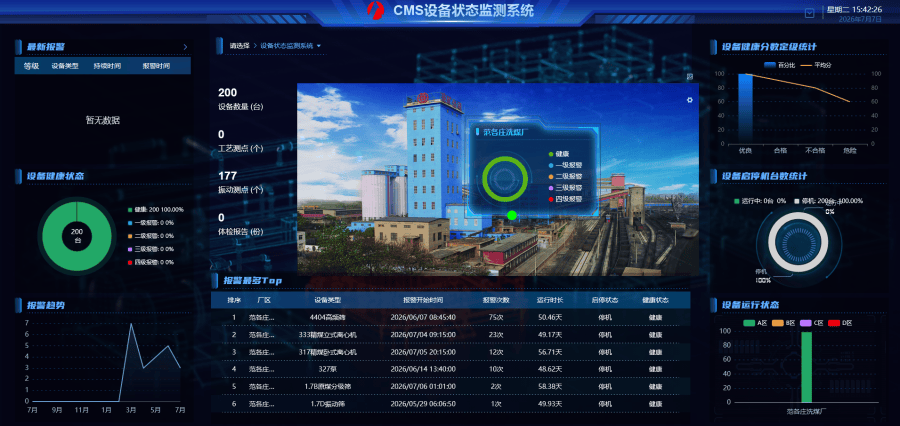
Système de gestion du cycle de vie des équipements
AURY (TIANJIN) INDUSTRY GROUP CO., LTD.
Solution de Prévention des Fuites de Données pour Bureaux
Sangfor Technologies Inc.
Projet d’installation mécanique et électrique pour l’industrialisation de matériaux semiconducteurs composés haut de gamme et de puces
Wuhan Huakang Century Clean Technology Co., Ltd.
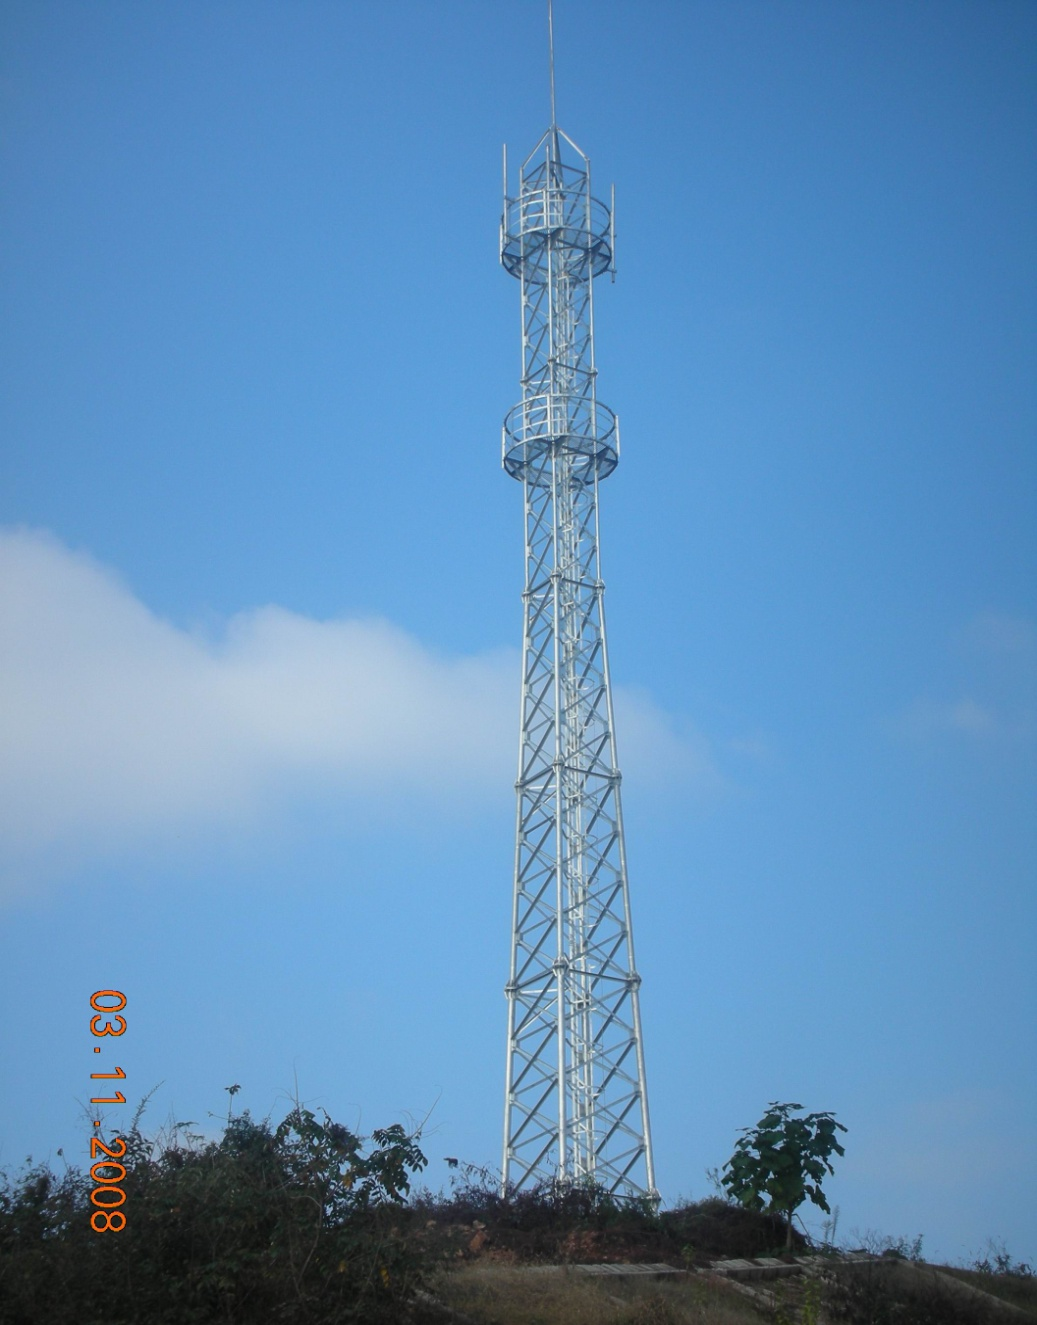
Tour de communication à quatre colonnes pour les lignes dédiées aux passagers
Henan Dingli Pole & Tower Co.,Ltd.
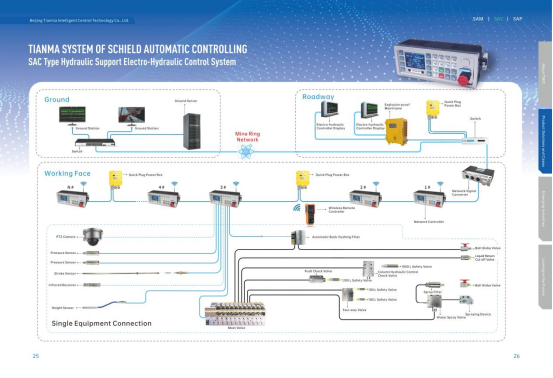
25 Système de contrôle électro-hydraulique pour supports hydrauliques SAC
Beijing Tianma Intelligent Control Technology Co., Ltd.