Des entreprises américaines lancent conjointement une plateforme de perception 3D de classe 20 mètres
fr.wedoany.com Rapport : Les américains Leopard Imaging et Lumotive lancent conjointement la plateforme de perception 3D définie par logiciel à longue distance Sirius Max, modèle LI-AR0234-AF0130-TX10-GMSL2-140H, destinée à la robotique, à l'automatisation industrielle, aux équipements autonomes, à la surveillance automobile et aux systèmes d'IA en périphérie. La plateforme intègre l'imagerie RVB, la perception de profondeur par temps de vol indirect (iToF), le traitement synchronisé embarqué et le contrôle programmable du faisceau dans un module de caméra GMSL2, permettant une perception de profondeur de plus de 20 mètres en intérieur comme en extérieur, avec une résolution de profondeur atteignant 1 MP.
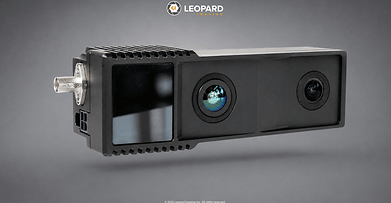
Sirius Max utilise le capteur de profondeur onsemi AF0130 et intègre l'émetteur à contrôle programmable du faisceau Lumotive TX10. Le système exploite la technologie Light Control Metasurface (LCM) pour contrôler la direction de l'éclairage et la zone de balayage. Par rapport aux solutions ToF à illumination diffuse traditionnelles, il peut ajuster la zone d'éclairage en fonction de la tâche et définir par logiciel la région d'intérêt. L'ensemble du système de perception adopte une structure entièrement à l'état solide, sans aucun composant de balayage mécanique.
Au niveau de la transmission des données, Sirius Max peut transmettre simultanément la vidéo RVB, les données de profondeur et les signaux de commande via un seul câble coaxial, et utilise une interface GMSL2 à faible latence pour se connecter aux plateformes de calcul embarqué et d'IA en périphérie. Leopard Imaging intègre l'imagerie synchronisée, le traitement des données de profondeur et le contrôle du faisceau dans un même module ; un seul appareil peut couvrir des tâches telles que la localisation et la cartographie SLAM, la détection de falaises, l'évitement de collisions, l'inspection visuelle, la manipulation d'objets et la navigation autonome.
Ce produit constitue une extension de la plateforme de perception RVB+iToF existante de Leopard Imaging. Le Sirius Plus précédemment lancé par la société intégrait déjà le capteur iToF onsemi AF0130 et un capteur d'image RVB à obturateur global sur une plateforme GMSL2, pour une sortie synchronisée d'informations RVB et de profondeur ; le Sirius Max ajoute cette fois la technologie de contrôle programmable du faisceau de Lumotive et étend la distance de perception à plus de 20 mètres.
Lumotive avait déjà utilisé la technologie LCM dans plusieurs catégories de systèmes lidar à l'état solide. En avril 2026, la société a réalisé une plateforme lidar entièrement à l'état solide à 180° basée sur le LCM LM10 et le capteur dTOF Adaps Photonics ADS6311, atteignant une fréquence d'images de 30 FPS. Le Sirius Max utilise cette fois l'émetteur à contrôle de faisceau TX10 et l'intègre avec le capteur de profondeur iToF et le module d'imagerie RVB, formant un module de perception RVB-D à longue distance destiné aux équipements robotiques embarqués et de vision industrielle.
Produits Associés

Débitmètre électromagnétique ZDL91
Tianjin Zhongdian Celestial Science and Technology Co., Ltd.
Machine de découpe laser à recherche automatique de bordure CCD CT-UV015D
Shenzhen Smida Electronic Co., Ltd.

Câble résistant à la torsion pour robot, isolation élastomère thermoplastique blindé à paires torsadées, gaine PUR
Shanghai Jinyou Jinhong Intelligent Electric Co., Ltd.
Concasseur giratoire hydraulique intelligent de la série CLX
Guangdong CHUANGLI intelligent machinery Equipment Co., LTD
Compresseur de gaz haute pression de type L
Chongqing Rongneng Mechanical&Electrical Equipment Co., Ltd.